锂电池行业AI上下料机械臂
行业痛点
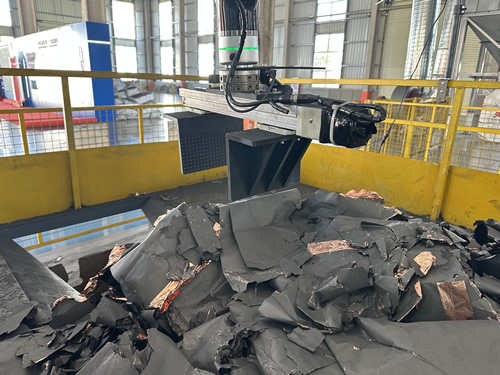
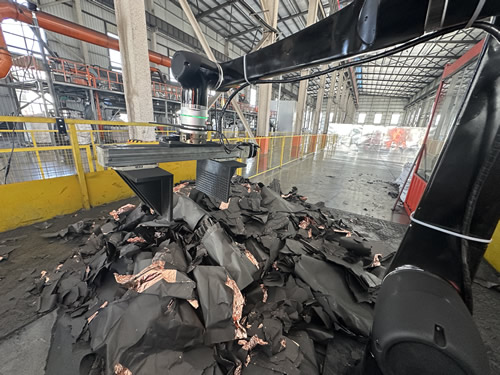
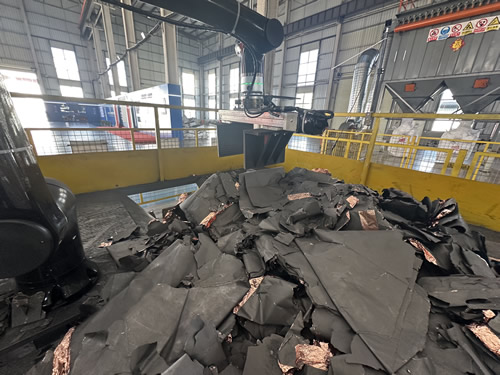
物料形态多变、堆放无序,传统工装适配性有限;人工下料劳动负荷大,作业伴随粉尘、高温、脏污,人工操作稳定性不足。
解决方案
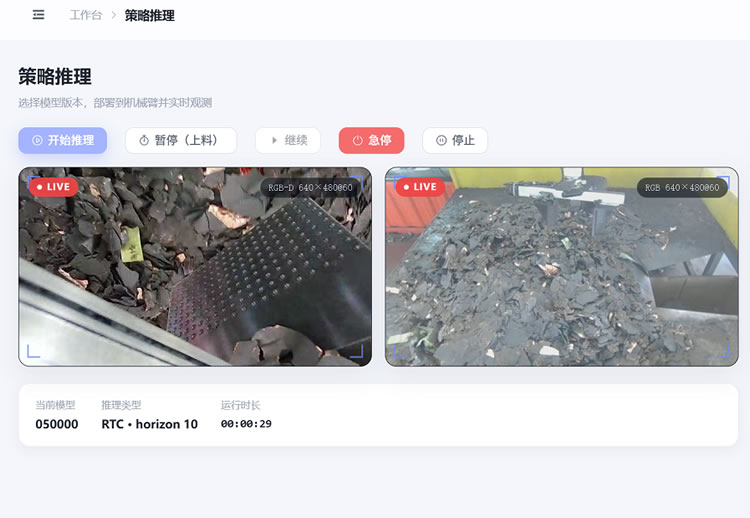
搭建“视觉感知‑智能决策‑机器人执行‑在线复核‑数据迭代”完整技术架构,实现无序物料自主抓取转运。
核心能力
- 自研具身机械臂,适配杂乱抓取工况
- 定制关节传动与柔性末端执行器,稳定动态抓取
- AI视觉识别、位姿解算与抓取点位规划
- 边缘计算驱动,形成持续迭代的数据闭环
项目价值
面向多条产线实施智能化集成改造,提升作业效率与安全性,形成通用性强、可复制落地的智能机器人解决方案。